
发布于 2026-10-281013人使用
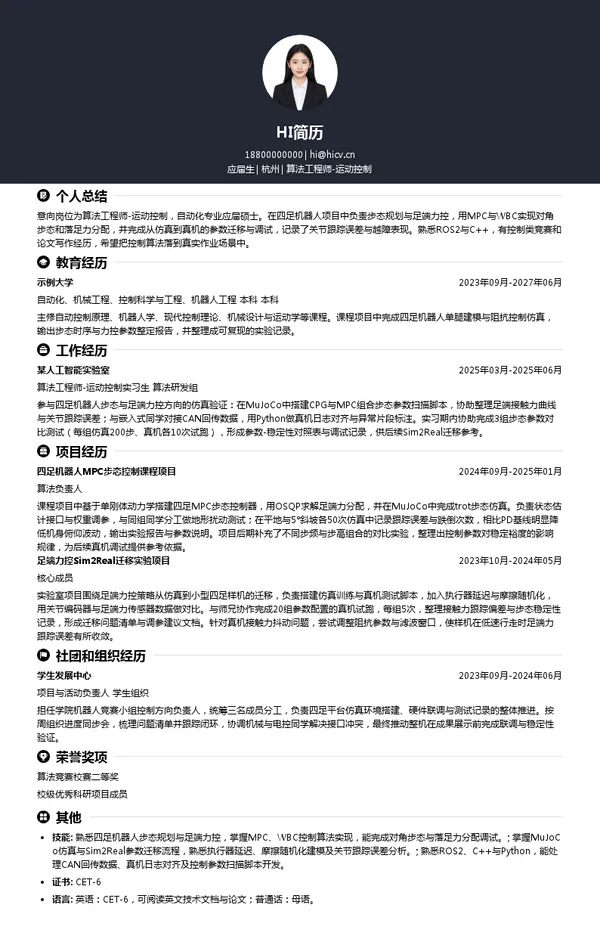
于野机器人算法工程师-运动控制投递简历模板
面向于野机器人校招的算法工程师-运动控制方向,重点展示步态规划、足端力控、全身运动控制、MPC。经历与成果为示例,请替换为本人真实信息;不代表企业官方模板。
模板亮点
- 围绕步态规划与足端力控展示MPC/WBC实现细节
- 突出仿真到真机迁移调试与落地测试成果
- 以竞赛与论文证据支撑控制算法工程能力
- 贴合农业四足机器人真实作业场景表述
适用人群
适合自动化、机械工程、控制科学与工程、机器人工程等专业应届硕博或具备扎实工程经验的本科生投递,围绕于野机器人算法工程师-运动控制方向,重点呈现步态规划、足端力控与Sim2Real闭环落地能力,并具备MPC/WBC算法实现与真机调试经验。包含模块教育背景实习经历项目经历专业技能荣誉证书
包含模块
教育背景实习经历项目经历专业技能荣誉证书
#算法工程师#校招


